L'objectif de ce projet est de créer un système de freinage autonome sur un véhicule dans le cadre de la participation au challenge UTAC.
Contexte
Ce projet s'inscrit dans le cadre de la participation de l'université d'Orléans au challenge UTAC, une compétition européenne regroupant étudiants, écoles et startups. L'objectif de ce challenge est de rendre une voiture de série autonome et de la tester en conditions réelles, à travers des épreuves telles que la conduite et le stationnement autonome, ou encore l'efficacité énergétique.
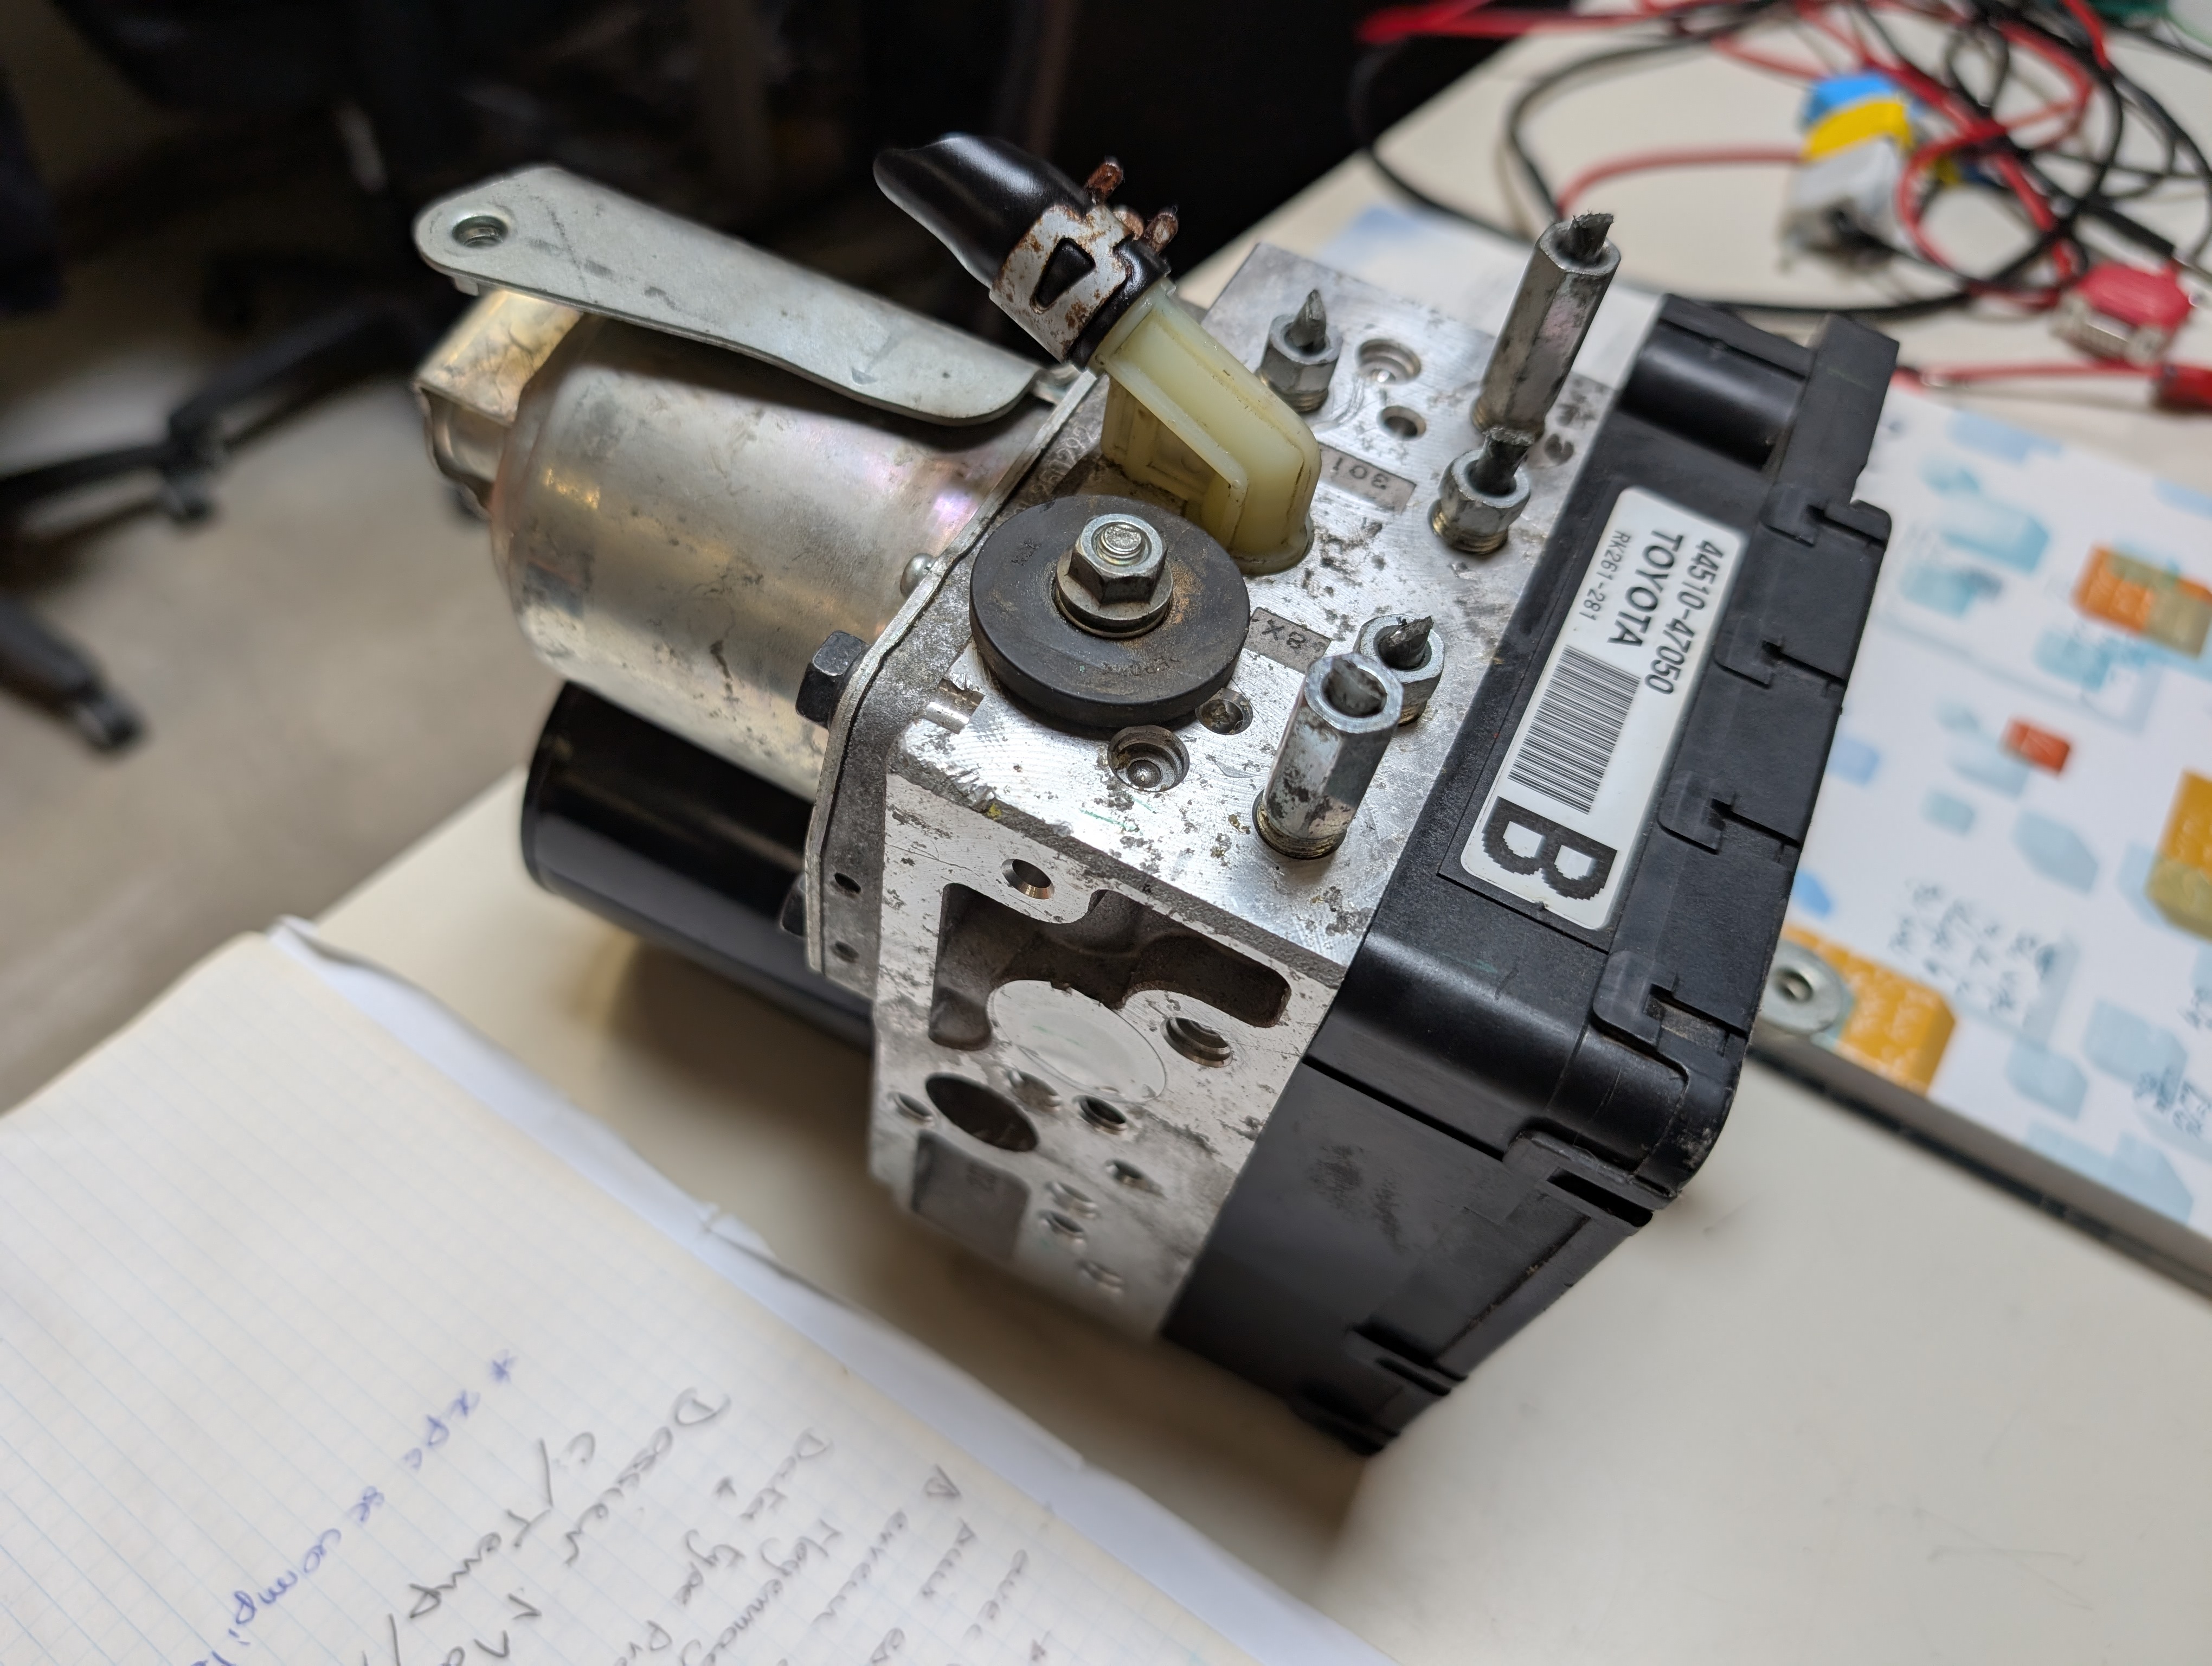
Les montages réalisés par les étudiants des années précédentes consistaient à utiliser un vérin pour actionner directement la pédale d'origine. J'ai fait le choix de repartir sur une solution de type « brake by wire ». Une contrainte essentielle du cahier des charges était la sécurité : la personne présente à l'intérieur du véhicule doit pouvoir reprendre le contrôle du freinage à tout moment via la pédale. Le choix s'est porté sur l'utilisation d'un module ABS de Toyota Prius 2 pour piloter l'ensemble des freins.
Étude du module ABS
N'ayant pas de documentation constructeur officielle, j'ai mené un travail de recherche à partir de documentations disponibles sur internet, ce qui m'a permis d'identifier le brochage du connecteur ainsi que le fonctionnement interne du module. À l'intérieur du bloc se trouvent plusieurs électrovannes (solénoïdes) : une pour l'ouverture et une pour la fermeture, pour chacune des quatre roues. Chaque solénoïde est relié à une broche du connecteur et s'ouvre lorsqu'un signal 12V en PWM lui est envoyé.
Tests du module
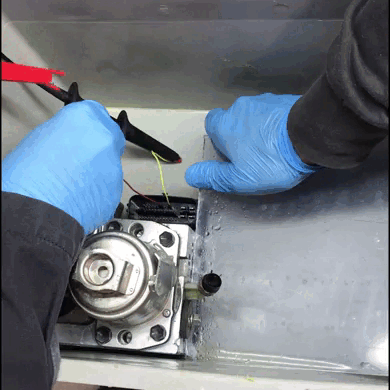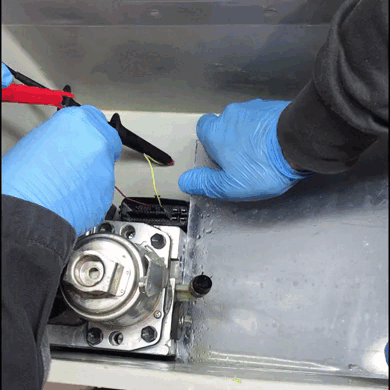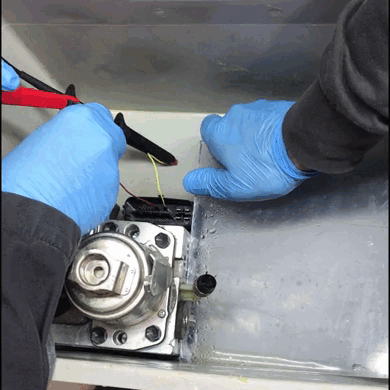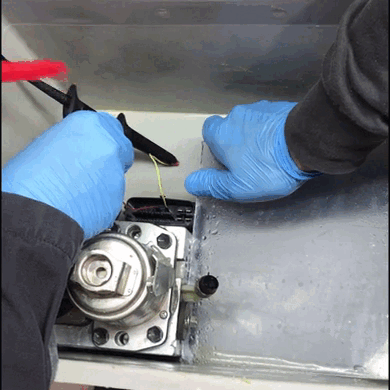
J'ai ensuite testé le module afin de m'assurer de son bon fonctionnement. Pour cela, j'ai relié les solénoïdes un par un à une alimentation 12V, ce qui a permis de vérifier leur ouverture par la sortie du liquide de frein sous pression présent dans le module ABS.
Matériel utilisé pour les tests :
- Multimètre
- Alimentation 12V
- Fils avec connecteurs Dupont
- Bac en plastique
- Gants
Fonctionnement du système
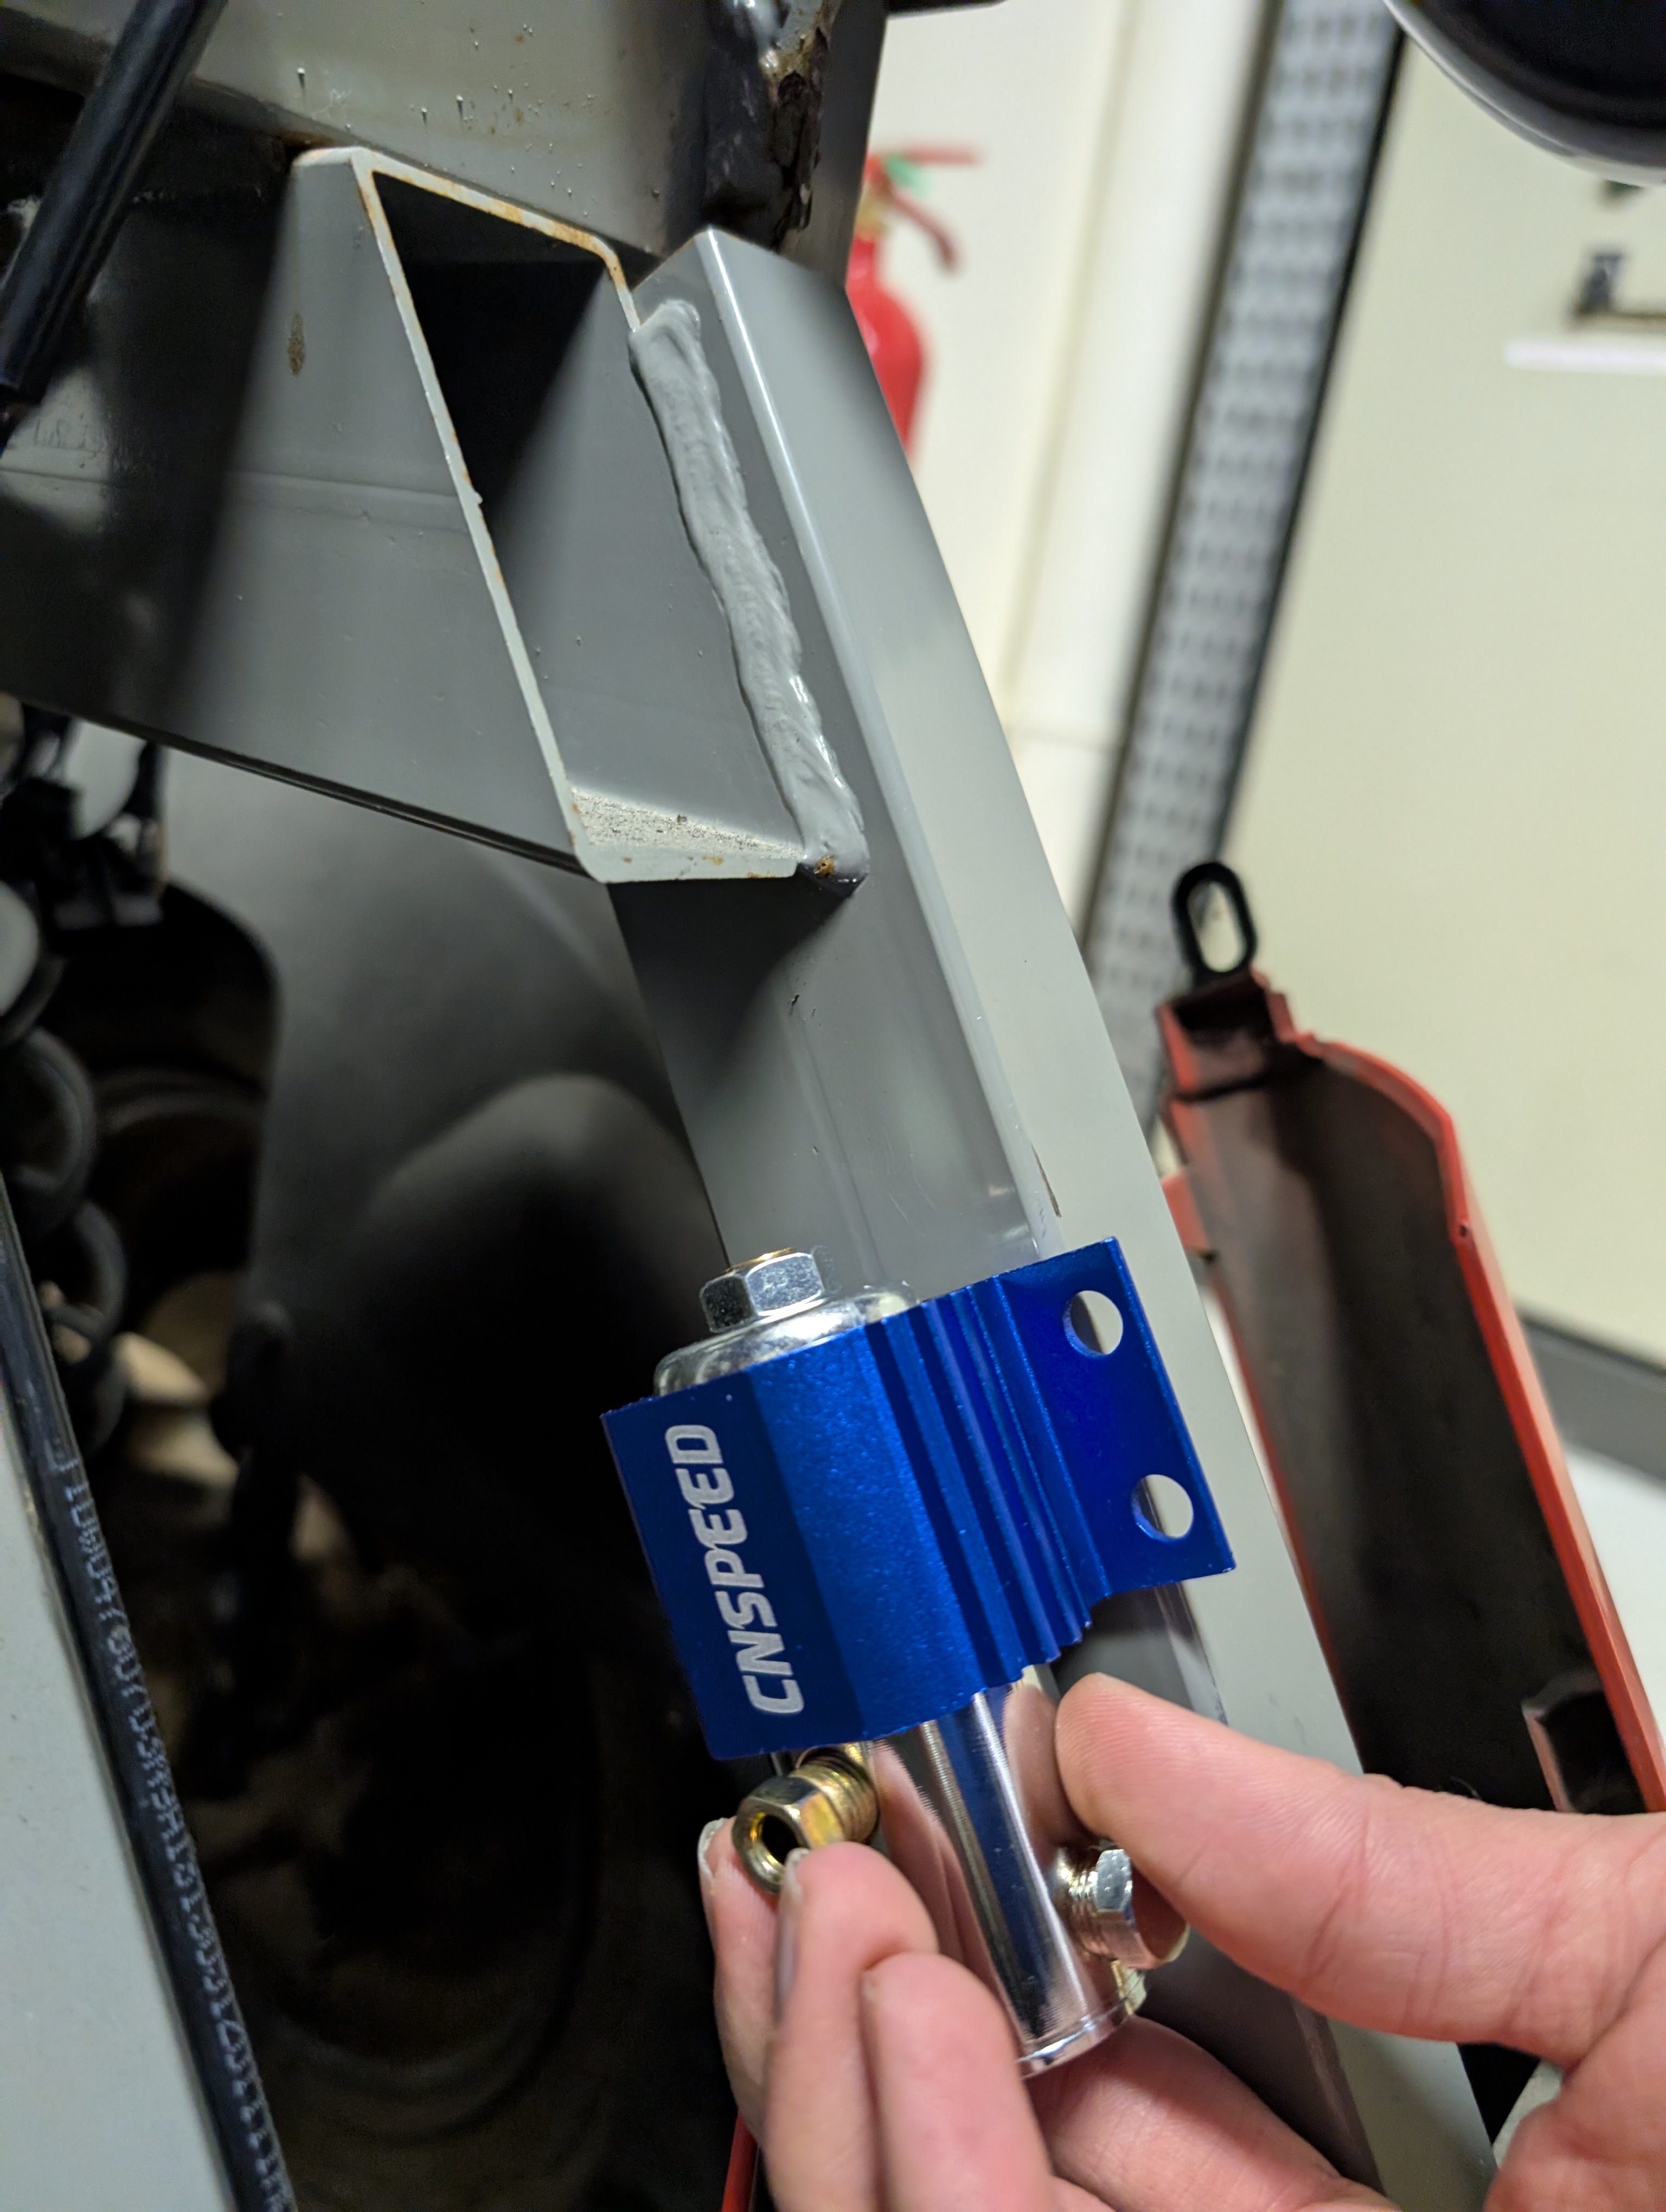
Pour permettre un contrôle manuel à tout moment, il faut pouvoir bloquer l'un des deux circuits d'entrée à l'aide d'une électrovanne. Le module ABS intègre déjà ce type de composant pour son propre circuit, mais il en fallait une supplémentaire pour bloquer le circuit de la pédale. J'ai choisi d'utiliser un linelock, un composant habituellement utilisé en course de drag pour bloquer le freinage des roues avant.
Le principe retenu est le suivant :
- En freinage autonome : les solénoïdes du circuit pédale (linelock) se ferment, et le module ABS pilote seul la pression envoyée aux freins.
- En freinage manuel : le solénoïde du circuit pédale s'ouvre, et celui du module ABS se ferme, redonnant instantanément la main au conducteur.
Intégration dans la Twizy
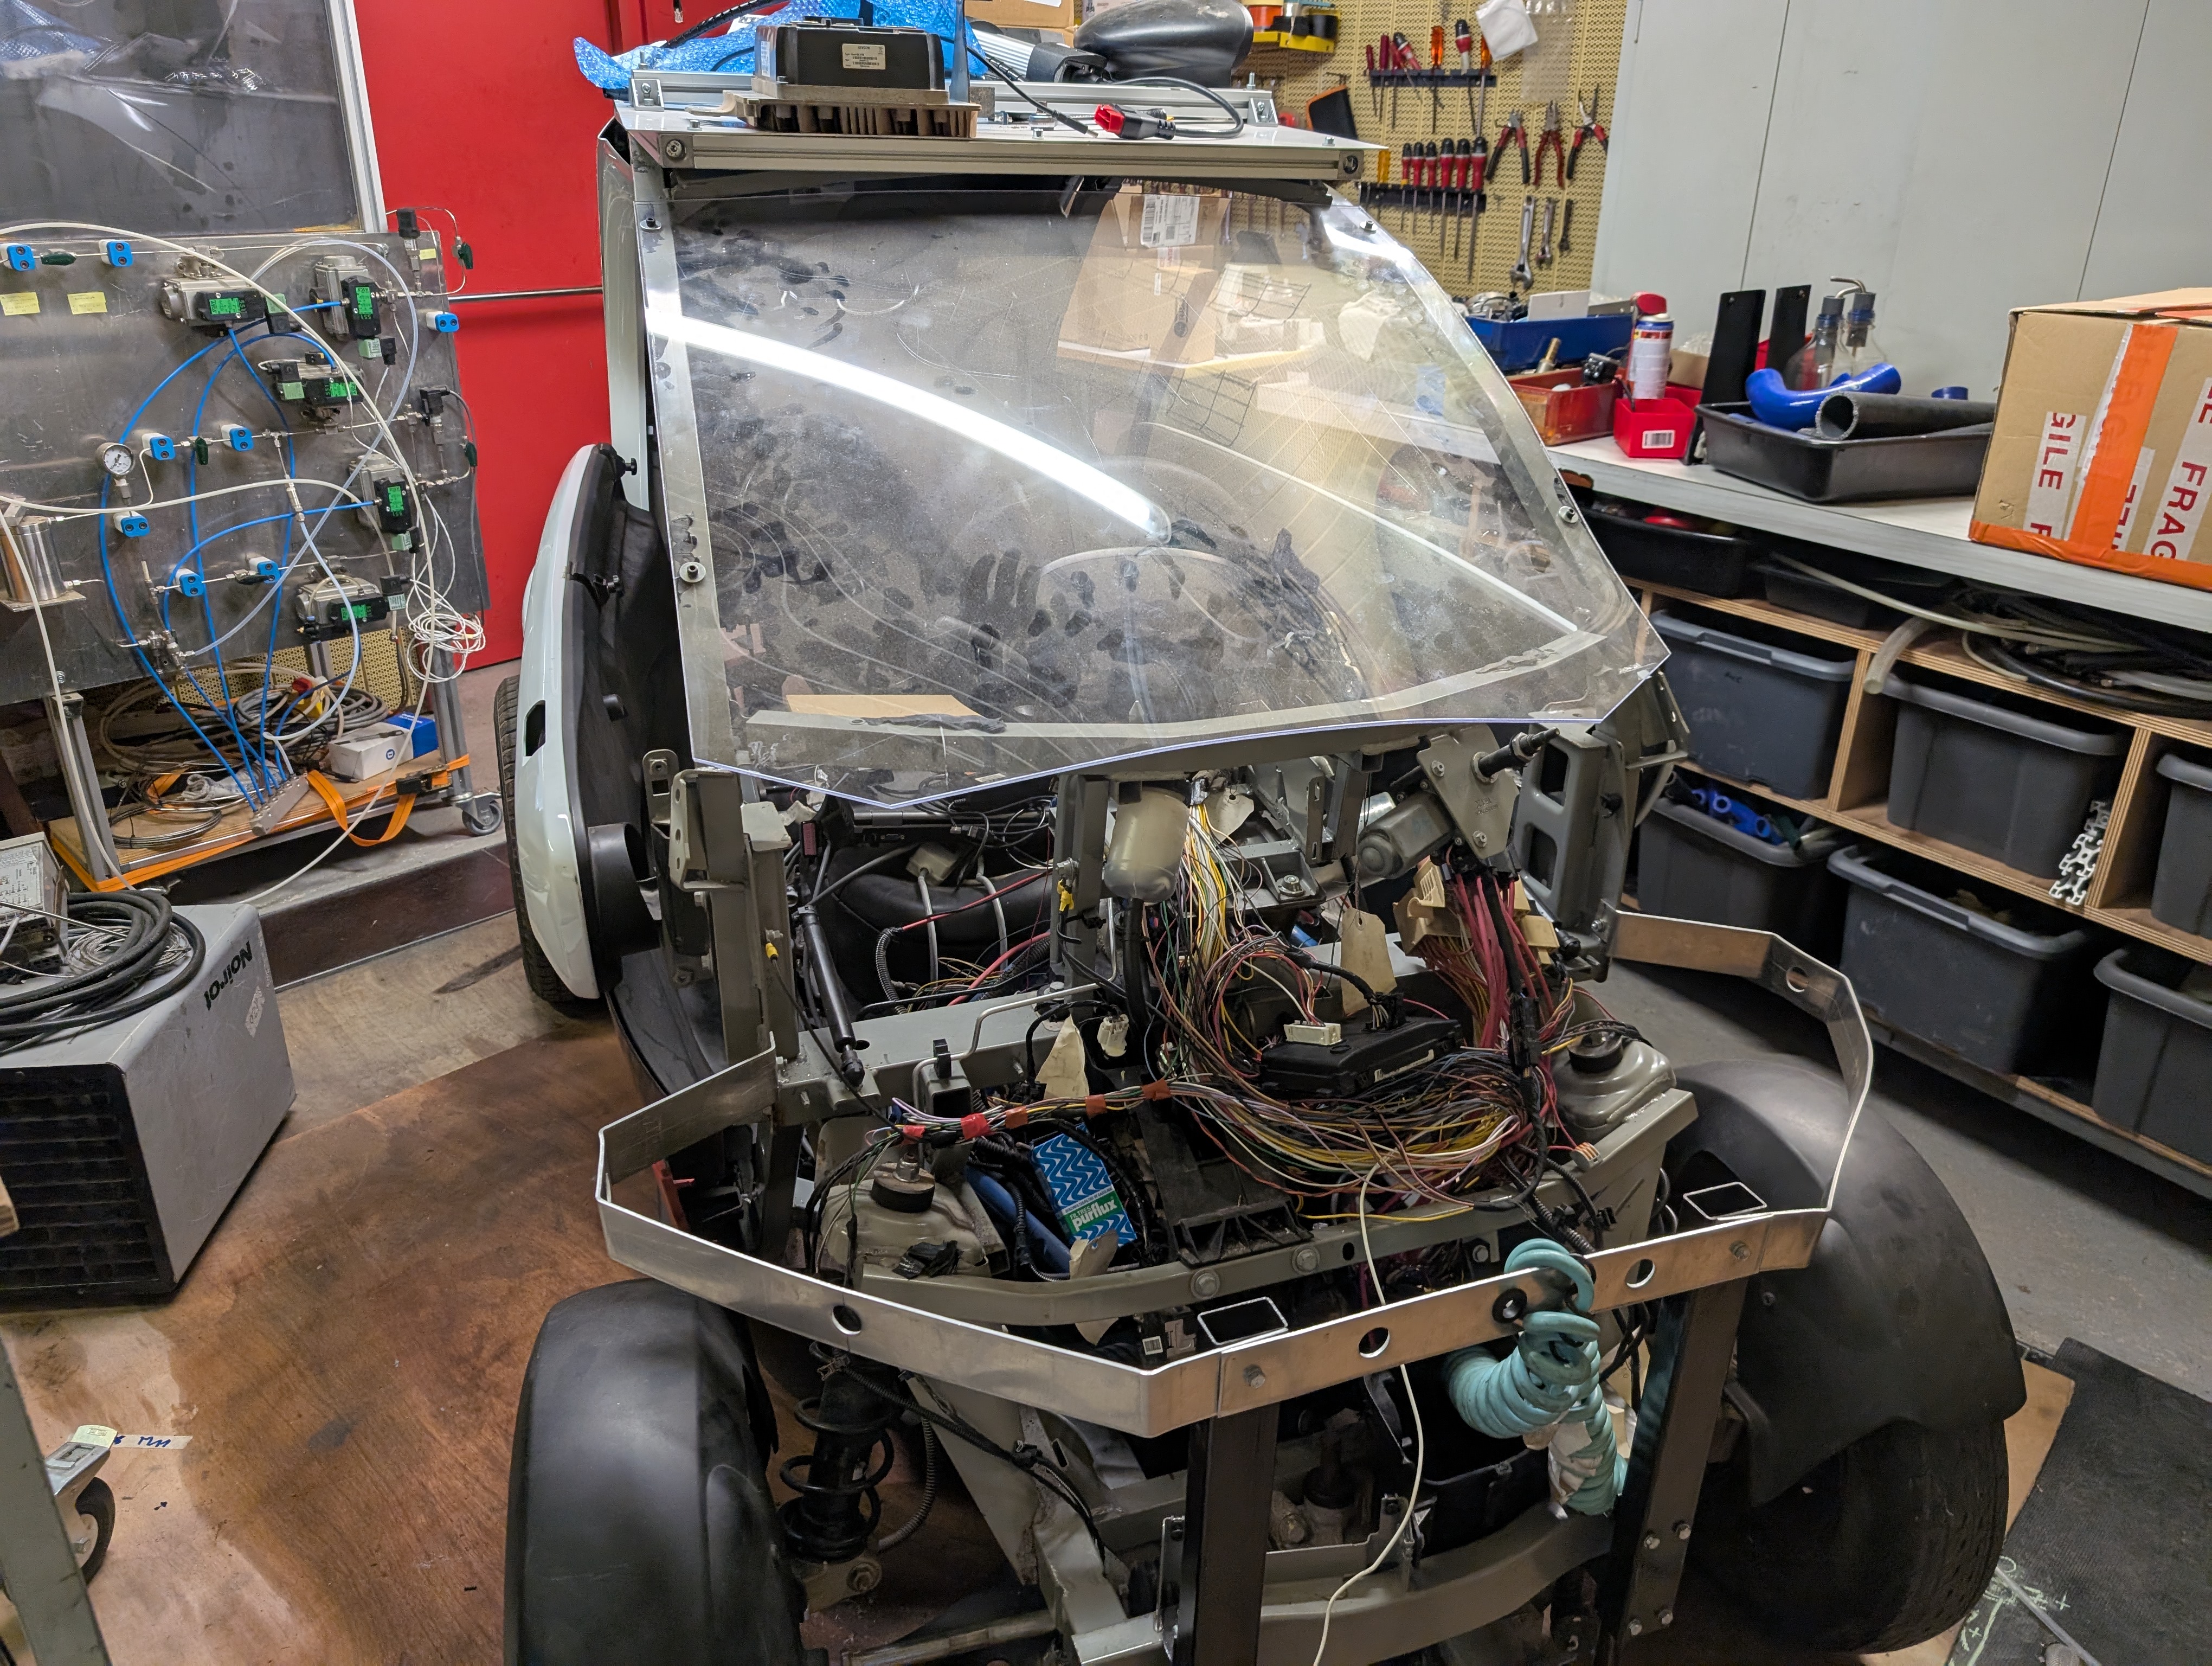
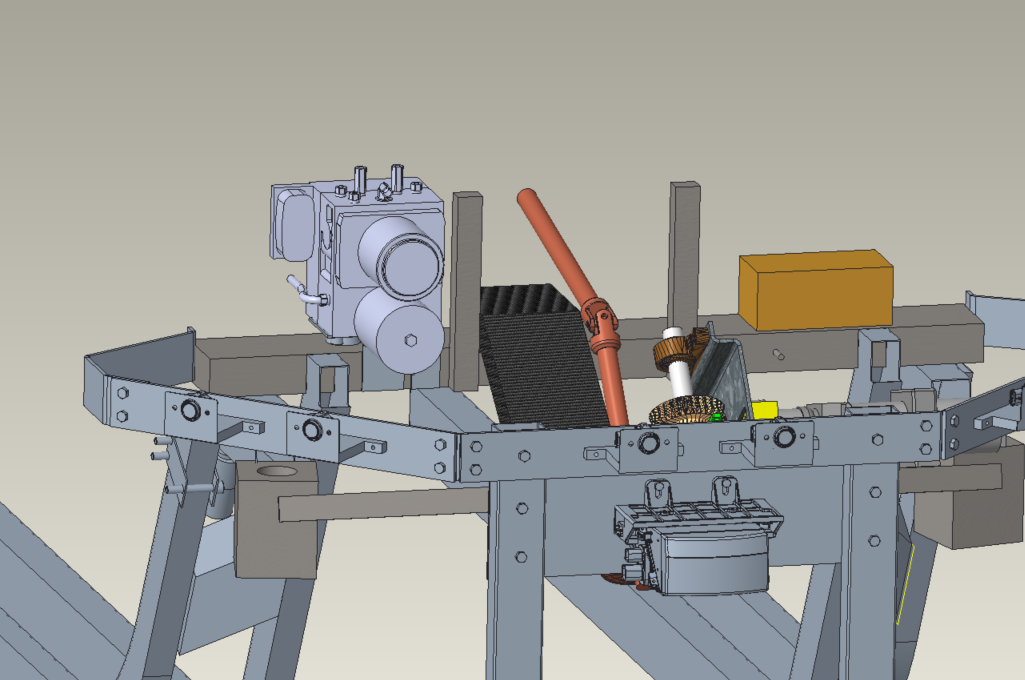
J'ai choisi d'implanter le module ABS à droite du volant, dans un espace libre du véhicule, car cet emplacement est proche à la fois de la pédale de frein et des deux roues avant, ce qui limite la longueur des durites nécessaires. Pour le maintenir en place, j'ai conçu un support en tôle pliée venant se fixer sur les points de fixation d'origine du châssis, évitant ainsi tout perçage supplémentaire.
Résultats et Conclusion
Ce projet m'a permis d'approfondir mes compétences en rétro-ingénierie de systèmes automobiles, en électronique de puissance et en conception mécanique, tout en intégrant une contrainte de sécurité forte propre aux véhicules autonomes.
Retour aux réalisations